
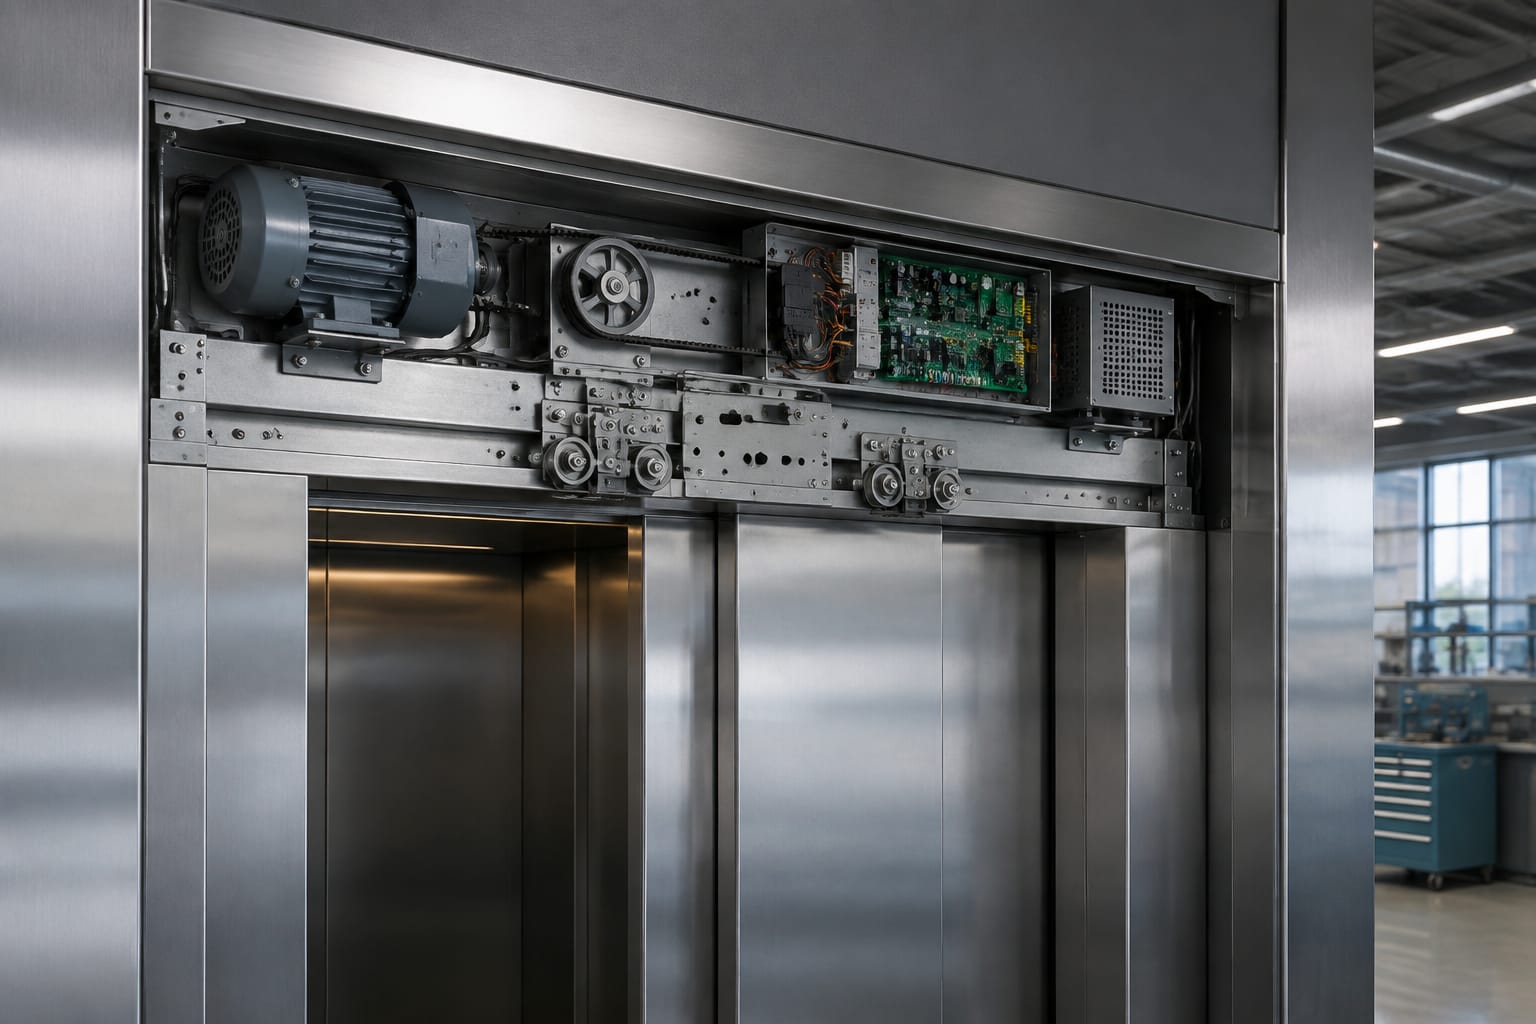
Il door drive è l'insieme che muove, controlla e sorveglia le porte automatiche dell'ascensore. Non coincide con il solo motore: comprende trasmissione meccanica, scheda di comando, sensori di posizione e sicurezza, cablaggi e parametri di regolazione. Un guasto o una sostituzione corretta richiedono quindi di verificare l'intero sistema, non soltanto il componente che mostra il sintomo.
Per scegliere o configurare un azionamento porte occorre partire dall'operatore installato e dai dati di targa di motore e controller. Tensione, tipo di motore, feedback, connettori, rapporto di trasmissione, corsa porta e logica degli ingressi devono essere coerenti. Un ricambio fisicamente simile ma con segnali o parametri diversi può generare aperture irregolari, errori di posizione o mancate chiusure.
Componenti di un door drive per ascensore
Il sistema di manovra porte trasforma un comando della manovra dell'impianto in un movimento controllato delle ante. La sua configurazione varia per marca e generazione dell'operatore, ma i componenti principali sono ricorrenti.
- Motore porta: fornisce la coppia necessaria per aprire e chiudere le ante della cabina. Può essere in corrente alternata, corrente continua o a magneti permanenti.
- Controller o drive board: alimenta e regola il motore, riceve i segnali di comando e interpreta feedback, finecorsa e dispositivi di sicurezza.
- Trasmissione meccanica: può comprendere cinghia dentata, pulegge, riduttore, bracci, camme, carrelli e pattini. Trasmette il moto alle ante.
- Encoder o dispositivo di feedback: comunica alla centralina velocità, direzione e, nei sistemi previsti, posizione dell'albero motore.
- Finecorsa e riferimenti: indicano aperture e chiusure raggiunte oppure forniscono il riferimento iniziale per l'apprendimento della corsa.
- Dispositivi di sicurezza: fotocellule, barriere luminose, bordi sensibili o altri rilevatori impediscono la chiusura in presenza di un ostacolo.
- Cablaggi e alimentazione: collegano controller, motore, comandi, sensori e manovra di cabina.
La scheda porte lavora insieme alla manovra, ma i suoi confini funzionali dipendono dall'architettura dell'impianto. In alcuni operatori la regolazione del motore è interamente integrata nella centralina porte; in altri, una scheda logica dialoga con un modulo di potenza separato. Prima di sostituire una parte, è essenziale identificare quale funzione svolge il componente guasto.
Un rumore meccanico, per esempio, non dimostra che il motore sia difettoso. Una cinghia lenta, una puleggia usurata, carrelli sporchi o ante disallineate possono aumentare l'assorbimento fino a provocare protezioni o anomalie attribuite erroneamente al drive.
Motori porta AC, DC e PMSM
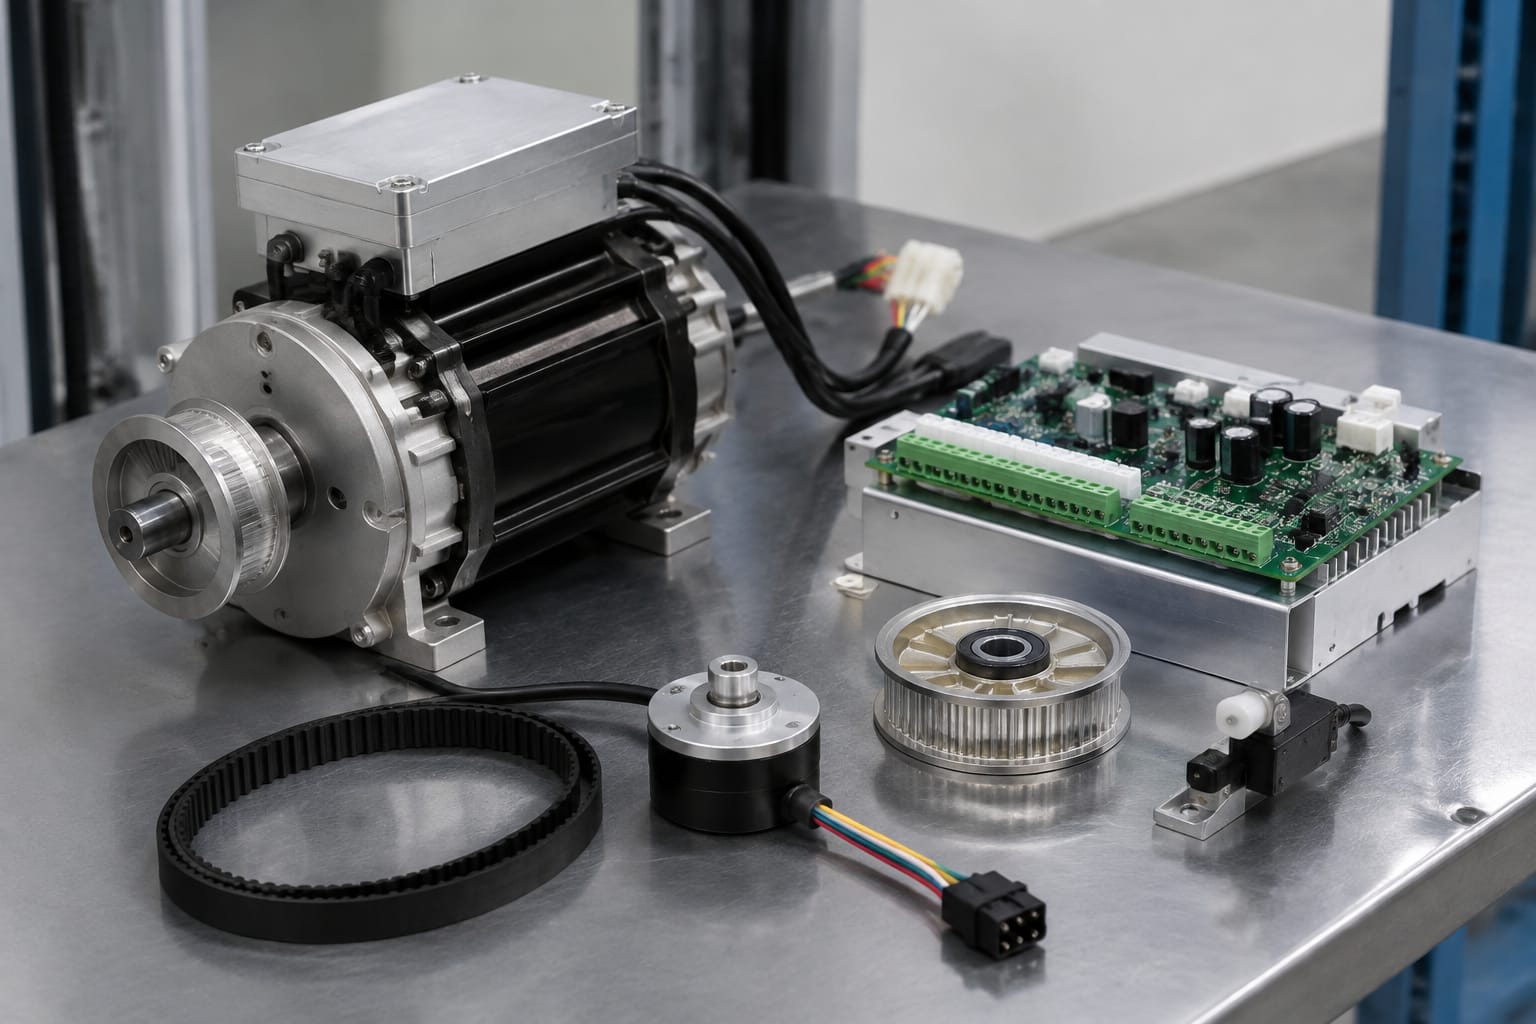
Il tipo di motore condiziona la compatibilità del controller e il metodo di regolazione. Non è normalmente possibile sostituire liberamente un motore AC con uno DC o PMSM mantenendo invariata la scheda di comando.
| Tipo di motore | Caratteristiche operative | Feedback tipico | Aspetti da verificare |
|---|---|---|---|
| AC | Architettura diffusa in operatori meno recenti o con controllo semplice | Può essere assente oppure basato su finecorsa | Tensione, frequenza, condensatore se previsto, cablaggio e senso di rotazione |
| DC | Regolazione della velocità e della coppia tramite tensione o PWM | Encoder, tachimetrica o riferimenti di posizione secondo il sistema | Tensione nominale, polarità, corrente, tipo di feedback e rapporto meccanico |
| PMSM | Motore sincrono a magneti permanenti, adatto al controllo elettronico preciso | Encoder o sensori Hall, secondo il progetto | Drive compatibile, sequenza fasi, tipo e risoluzione del feedback, parametri del motore |
Motori AC
Un motore AC può essere monofase o trifase, a seconda dell'operatore. Nei sistemi più semplici, la gestione della corsa dipende in misura rilevante da finecorsa meccanici; in soluzioni più evolute il controller può comunque controllare tempi, velocità e protezioni.
Durante una sostituzione non basta confrontare la potenza indicata. Occorre accertare alimentazione nominale, frequenza, numero di conduttori, presenza di condensatore, interfaccia meccanica, ingombri, diametro dell'albero e fissaggi. Un collegamento improprio può invertire il movimento o danneggiare il circuito di comando.
Motori DC
I motori in corrente continua sono comuni negli operatori che richiedono una regolazione progressiva della velocità. Il controller può modulare il movimento nelle fasi di avvio, corsa, rallentamento e accostamento finale.
La polarità ha un ruolo diretto nella direzione del moto. Tuttavia, invertire i cavi per correggere una direzione errata senza conoscere la logica dell'operatore può rendere incoerenti i segnali di apertura e chiusura. Prima vanno controllati schema elettrico, cablaggio originale e parametri configurati.
Motori PMSM
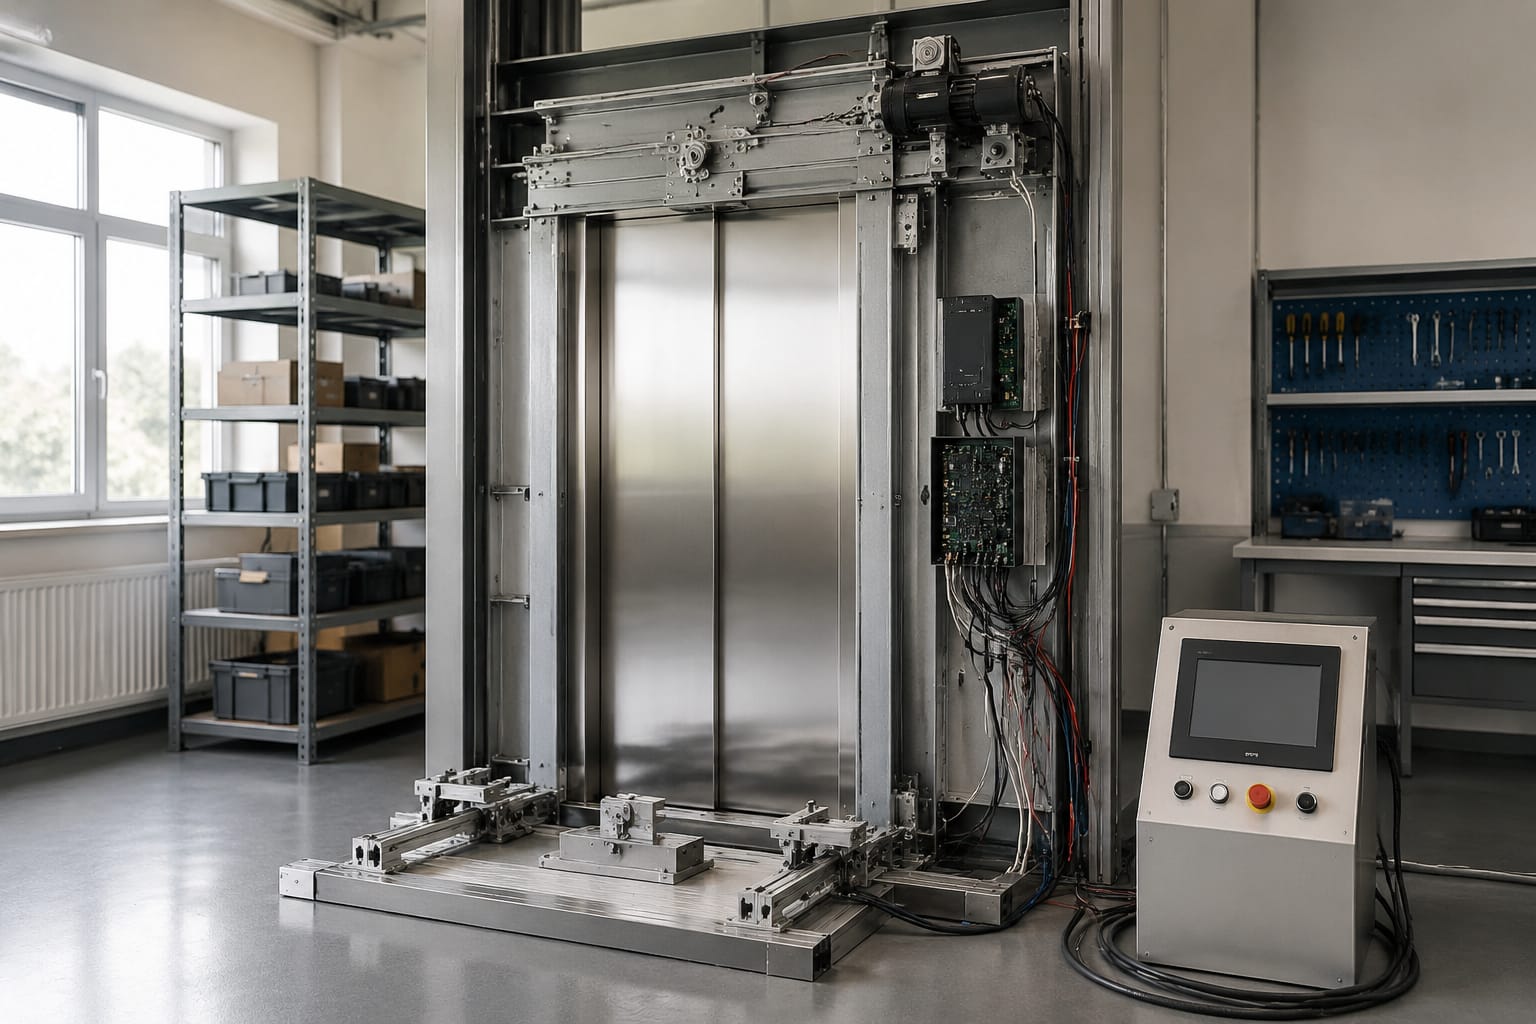
Il motore sincrono a magneti permanenti, spesso indicato come PMSM, richiede un azionamento elettronico progettato per commutare correttamente le fasi in base alla posizione del rotore. Offre una regolazione precisa, ma rende la compatibilità fra motore, encoder e controller particolarmente vincolante.
Non vanno trasferiti parametri PMSM da un operatore a un altro senza conferma tecnica. Corrente, poli motore, tipo di encoder, verso di conteggio e procedura di apprendimento possono differire anche tra varianti apparentemente simili.
Controller porte e schede di azionamento
La centralina porte riceve un comando di apertura o chiusura, alimenta il motore secondo una curva controllata e verifica che il movimento si concluda nei limiti attesi. Può inoltre segnalare stati e guasti alla manovra principale.
Le funzioni tipiche includono:
- gestione di velocità, accelerazione, rallentamento e coppia;
- inversione o riapertura in caso di ostacolo;
- controllo del tempo massimo di apertura e chiusura;
- lettura di encoder, finecorsa, fotocellule e contatti di sicurezza;
- riconoscimento di sovracorrente, motore bloccato o perdita del feedback;
- configurazione della larghezza utile e della corsa delle ante.
Una scheda può avere lo stesso formato di un'altra senza essere intercambiabile. Le differenze critiche riguardano firmware, assegnazione dei pin, tensione di alimentazione, logica degli ingressi, algoritmo motore, connettori e configurazione dell'operatore.
Per gli interventi di ricambio è utile confrontare codice completo, revisione hardware, etichette dei connettori, schema di cablaggio e configurazione esistente. Per esempio, una [scheda di controllo del motore porta Hitachi HGP](/products/door-motor-drive-control-board-hgp-hitachi-elevator-parts-lift-accessories/) va valutata rispetto all'applicazione effettiva e ai dati del componente rimosso, non soltanto in base al nome commerciale.
Quando occorre reperire componenti per attività di manutenzione o ammodernamento, Kelevator fornisce ricambi multi-marca a importatori, distributori, manutentori e acquirenti OEM. La verifica preventiva della compatibilità rimane necessaria per ogni fornitura.
Feedback, finecorsa e sensori di sicurezza
Il controller ha bisogno di sapere dove si trovano le porte e se possono chiudersi. Queste informazioni arrivano da dispositivi diversi, ciascuno con una funzione precisa.
Encoder e feedback di movimento
Un encoder può essere integrato nel motore o montato separatamente. Fornisce impulsi utilizzati dal drive per misurare la rotazione, stimare o determinare la posizione e controllare la velocità. Un encoder difettoso, un giunto allentato o un cavo schermato danneggiato possono causare strappi, arresti improvvisi, movimenti nella direzione errata o errori di apprendimento.
Il ricambio deve rispettare non solo il tipo di connettore, ma anche alimentazione, numero di canali, logica del segnale, risoluzione e orientamento del conteggio. Un encoder elettricamente collegabile può non essere funzionalmente compatibile.
Finecorsa e riferimenti
I finecorsa segnalano al sistema le posizioni estreme oppure contribuiscono a costruire il riferimento di corsa. Possono essere meccanici, magnetici, ottici o integrati in una logica elettronica.
Un finecorsa regolato troppo presto può lasciare la porta parzialmente aperta o chiusa. Regolato troppo tardi, può portare la trasmissione a battuta, aumentare lo sforzo e accelerare l'usura. La sua regolazione va sempre eseguita con le protezioni previste dal costruttore e con l'operatore in condizioni meccaniche corrette.
Fotocellule, barriere e altri dispositivi di protezione
I sensori di sicurezza rilevano persone o oggetti durante la chiusura. Non devono essere esclusi per compensare una chiusura lenta o una falsa rilevazione: bisogna individuare il motivo dell'anomalia.
Controllare allineamento, pulizia delle ottiche, fissaggio, cablaggio mobile, alimentazione e configurazione dell'ingresso. Anche un cavo danneggiato nella catena mobile della porta può produrre riaperture intermittenti difficili da replicare durante una prova breve.
Sintomi comuni di guasto del door drive
I sintomi aiutano a restringere la diagnosi, ma non sostituiscono le misure elettriche e i controlli meccanici.
| Sintomo osservato | Cause possibili da verificare |
|---|---|
| La porta non si muove | Alimentazione assente, comando non ricevuto, protezione attiva, fusibile, cablaggio, motore o scheda guasta |
| La porta apre ma non chiude | Segnale di sicurezza attivo, comando di chiusura assente, finecorsa o feedback incoerente, ostacolo meccanico |
| Riaperture ripetute | Fotocellula o barriera sporca/disallineata, bordo sensibile, attrito, coppia impostata in modo non adatto |
| Movimento a scatti o rumoroso | Cinghia, pulegge, carrelli, pattini, guida, motore, encoder o parametri di velocità da controllare |
| Arresto a metà corsa | Sforzo meccanico elevato, perdita encoder, alimentazione instabile, soglia di corrente, finecorsa o cablaggio |
| Chiusura troppo energica o lenta | Regolazione di velocità/coppia errata, attriti, massa delle ante, trasmissione o dati di corsa non corretti |
| Errore persistente della scheda | Codice guasto, configurazione, memoria parametri, connessioni, alimentazione o incompatibilità del ricambio |
L'errore più frequente in diagnosi è sostituire la scheda senza eliminare l'attrito dell'operatore. Una guida sporca o un carrello frenato può far intervenire nuovamente la protezione anche con un controller nuovo. L'ordine corretto è verificare prima libertà di scorrimento, trasmissione e cablaggi, poi misurare alimentazione e segnali, infine valutare motore o elettronica.
Come abbinare le specifiche di motore e controller
L'abbinamento deve essere documentato e tracciabile. Il codice ricambio è la prima informazione utile, ma non è l'unica.
Prima dell'ordine o dell'installazione, confrontare almeno:
- Codice e revisione del componente originale: fotografare etichetta, codice completo e disposizione dei connettori.
- Tipo di motore: AC, DC o PMSM; non assumere la compatibilità tra tecnologie differenti.
- Dati elettrici: tensione, corrente, numero di fasi, potenza quando indicata e alimentazione richiesta dalla scheda.
- Feedback: presenza di encoder o sensori Hall, schema pin, tensione di alimentazione e segnale.
- Interfaccia meccanica: fissaggi, albero, puleggia, cinghia, diametri e spazio disponibile.
- Comandi e sicurezze: logica e tensione degli ingressi di apertura, chiusura, fotocellula, finecorsa e segnali verso la manovra.
- Versione software e parametri: alcune schede richiedono configurazione specifica dell'operatore dopo il montaggio.
- Condizioni dell'operatore: massa e numero delle ante, tipo di apertura, corsa e stato della meccanica.
Una [scheda motore porte per ascensore](/products/door-motor-board-lift-parts-elevator-accessories/) può essere valutata correttamente solo dopo questa raccolta dati. Se il codice originale non è leggibile, le fotografie nitide di entrambi i lati della scheda, dei connettori e dell'etichetta motore riducono il rischio di identificazione errata.
Impostazione dei parametri e allineamento meccanico
La regolazione elettronica non può compensare una meccanica fuori tolleranza. Prima della programmazione, le ante devono scorrere senza impuntamenti, i fissaggi devono essere stabili e la trasmissione deve avere la tensione prevista dal relativo costruttore.
Sequenza pratica di preparazione
- Mettere l'impianto nelle condizioni di sicurezza previste dalle procedure aziendali e dalla documentazione tecnica applicabile.
- Ispezionare guide, carrelli, pattini, cinghie, pulegge, bracci e fissaggi.
- Rimuovere sporco e verificare che non vi siano elementi deformati, giochi anomali o sfregamenti.
- Controllare l'accoppiamento tra motore e trasmissione, inclusi grani, chiavette o sistemi equivalenti.
- Verificare connettori, continuità dei cavi e stato della catena mobile.
- Regolare riferimenti e finecorsa in base alla configurazione dell'operatore.
- Solo dopo questi controlli, eseguire l'apprendimento della corsa o impostare i parametri del drive.
I nomi dei parametri variano tra i produttori, ma in genere riguardano corsa, velocità di apertura, velocità di chiusura, rallentamento, coppia o limite di corrente, tempo di permanenza aperta, sensibilità all'ostacolo e logica dei sensori.
Aumentare la coppia per superare un attrito non risolve il problema di fondo. Può ridurre la capacità del sistema di rilevare un ostacolo e sottoporre motore, trasmissione e ante a carichi maggiori. Prima si corregge l'origine dello sforzo, poi si regola il controller entro i limiti indicati per quell'operatore.
Per i sistemi Hitachi, anche un [motore porta con scheda di azionamento Hitachi](/products/door-motor-drive-board-hitachi-elevator-parts-lift-accessories/) richiede il riscontro puntuale di versione, cablaggio e applicazione prevista. Non è corretto dedurre la sostituibilità dalla sola compatibilità di marca.
Messa in servizio del sistema porte
La messa in servizio deve verificare il funzionamento reale dell'insieme, non soltanto l'accensione della scheda. Eseguire le prove secondo le istruzioni del costruttore dell'operatore, la documentazione dell'impianto e le procedure applicabili al lavoro svolto.
Una checklist operativa comprende:
- conferma del corretto senso di apertura e chiusura;
- verifica della completa apertura e della completa chiusura senza urti anomali;
- osservazione di velocità e rallentamenti lungo tutta la corsa;
- prova dei dispositivi di rilevamento ostacolo e della conseguente riapertura;
- verifica del comportamento in caso di fotocellula o barriera impegnata;
- controllo che non si generino errori o allarmi dopo più cicli consecutivi;
- ispezione finale di cinghia, fissaggi, cablaggi e connettori;
- registrazione di codice ricambio, parametri modificati e anomalie riscontrate.
Le prove vanno ripetute con condizioni rappresentative di esercizio, perché alcuni problemi compaiono solo dopo il riscaldamento del motore, dopo numerosi cicli o con variazioni dell'attrito. Se il drive registra un errore, annotare codice, momento della sequenza e stato di sensori e porte prima di cancellarlo: sono dati utili per una diagnosi affidabile.
Un door drive affidabile dipende dall'abbinamento corretto di motore, elettronica, feedback e meccanica. Per un acquisto o una sostituzione, raccogliere prima i dati di targa, il codice della scheda, le immagini dei connettori e i dettagli dell'operatore: questo consente di valutare il ricambio più adatto e di programmare una messa a punto coerente.